搬箱子代码使用教程
本文档说明如何使用人形版搬箱子脚本 box_pick_place.py 和轮臂版搬箱子脚本 box_pick_place_wheel.py 完成双臂夹箱搬运流程。
- 搬箱子代码使用教程
(一) 文件说明
| 文件 | 适用平台 | 作用 |
|---|---|---|
box_pick_place.py | 人形机器人 | 双臂夹箱搬运主程序(base_link 坐标系) |
box_pick_place.yaml | 人形机器人 | 人形搬箱参数配置 |
box_pick_place_wheel.py | 轮臂机器人 | 轮臂夹箱搬运主程序(waist_yaw_link 坐标系) |
wheel.yaml | 轮臂机器人 | 轮臂搬箱参数配置 |
流程概述:扫描抓取二维码 → 接近箱子 → 双臂夹取箱子 → 后退转身 → 扫描放置二维码 → 接近放置位置 → 放下箱子 → 复位
(二) 编译
使用前需先编译上、下位机代码。以下步骤人形版和轮臂版通用。
上位机编译
cd ~/kuavo_ros_application
git checkout dev
catkin build apriltag_ros   # 优先编译 apriltag_ros
catkin build                # 编译所有功能包
下位机编译
cd ~/kuavo-ros-control
git checkout hb/pickbox
catkin config -DCMAKE_ASM_COMPILER=/usr/bin/as -DCMAKE_BUILD_TYPE=Release   # Important!
source installed/setup.bash   # 加载已安装的 ROS 包依赖环境(包括硬件包等)
catkin build humanoid_controllers ar_control
说明:首次使用或代码有更新时需重新编译。编译成功后,按照下方对应版本的运行步骤启动即可。
(三) 场景布置
⚠️⚠️⚠️ 核心变化:此版搬箱子依赖机器人的 base_link,不依赖旧版的 odom 预设坐标,因此对场景距离的要求更灵活,只需保证箱子在机器人手臂末端可到达的工作空间内,二维码在能识别的范围内即可。
人形版场景布置
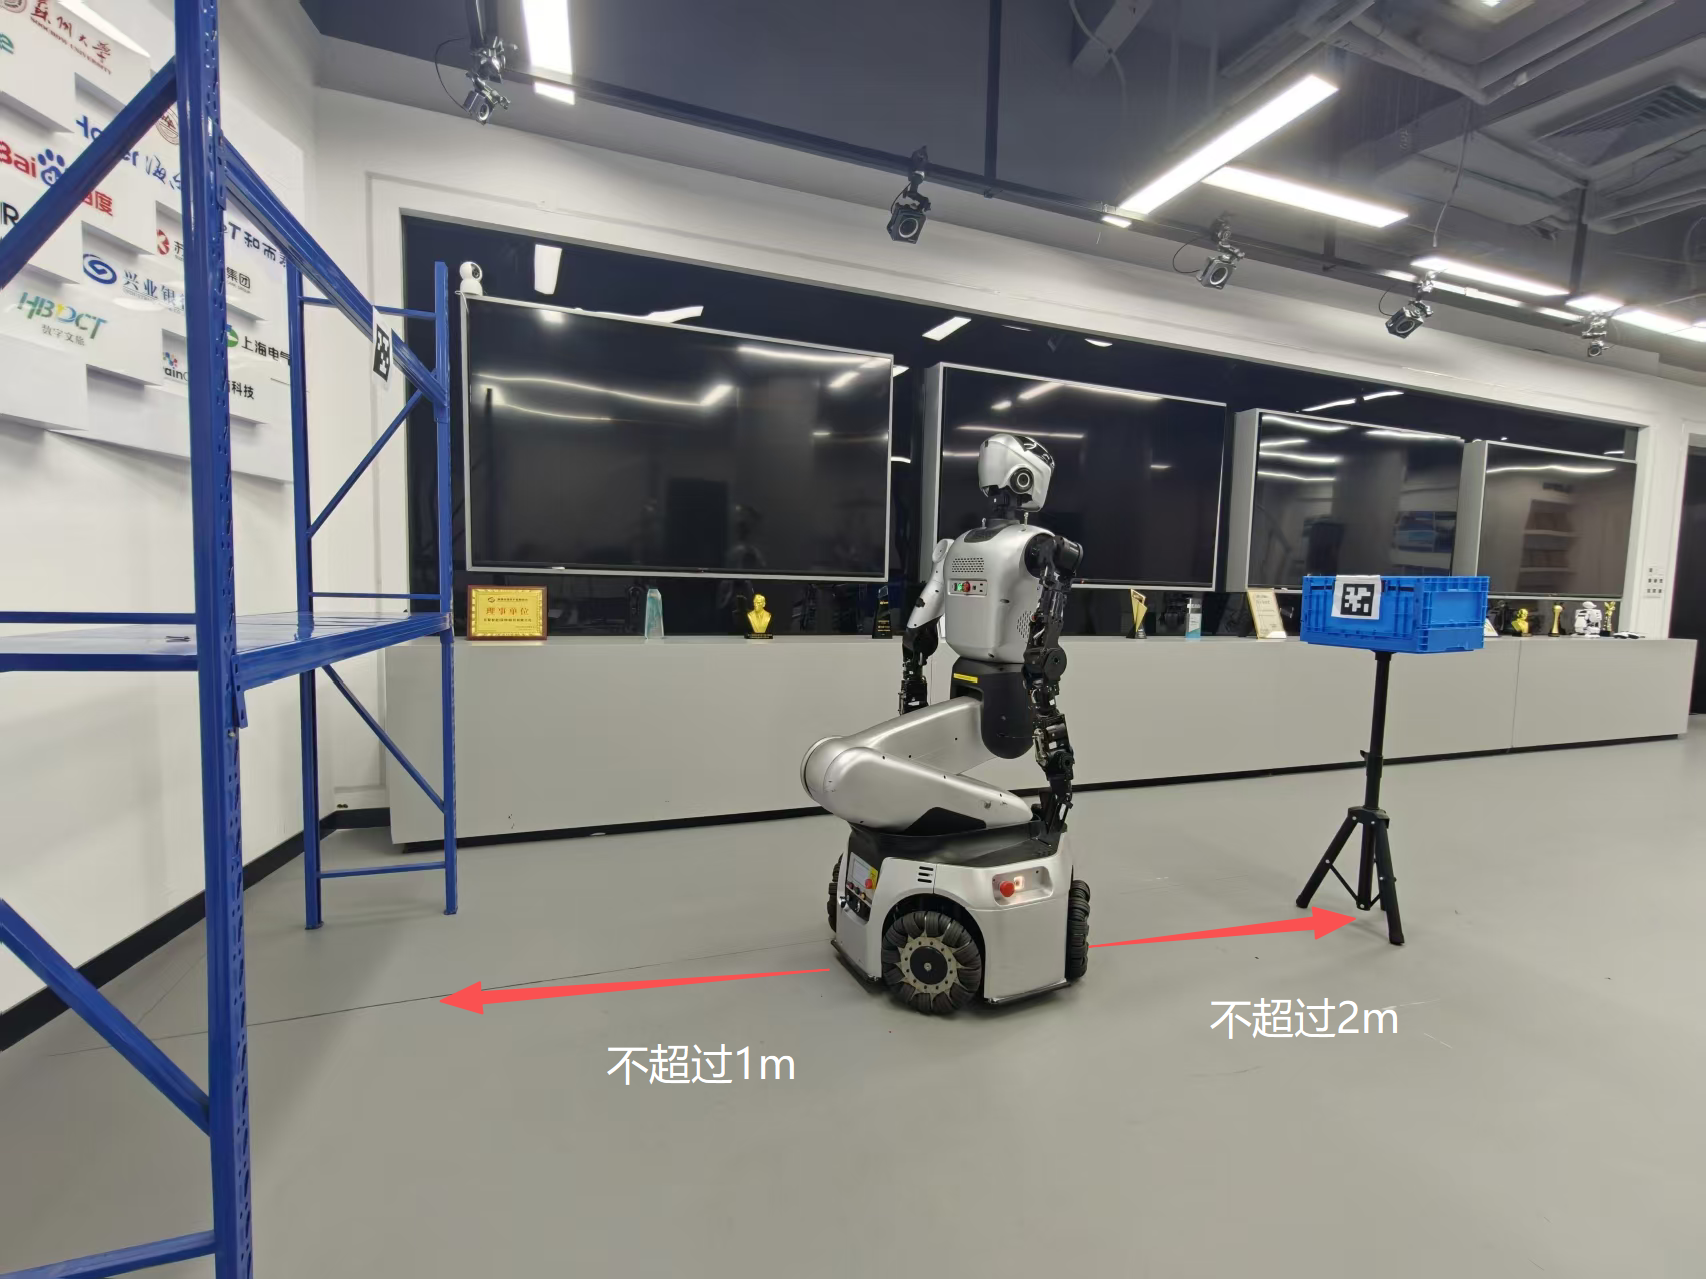
初始站位:机器人正对需要搬运的箱子上的二维码,初始距离不超过 2 米(超过 2 米会降低二维码识别效果)。
箱子位置:箱子放置在机器人正前方,二维码朝向机器人。
放置位置:放置位置的二维码与抓取二维码大致在同一条直线上,机器人抓取后直接 180° 转身即可面对放置二维码。
场景俯视示意:
货架布置:
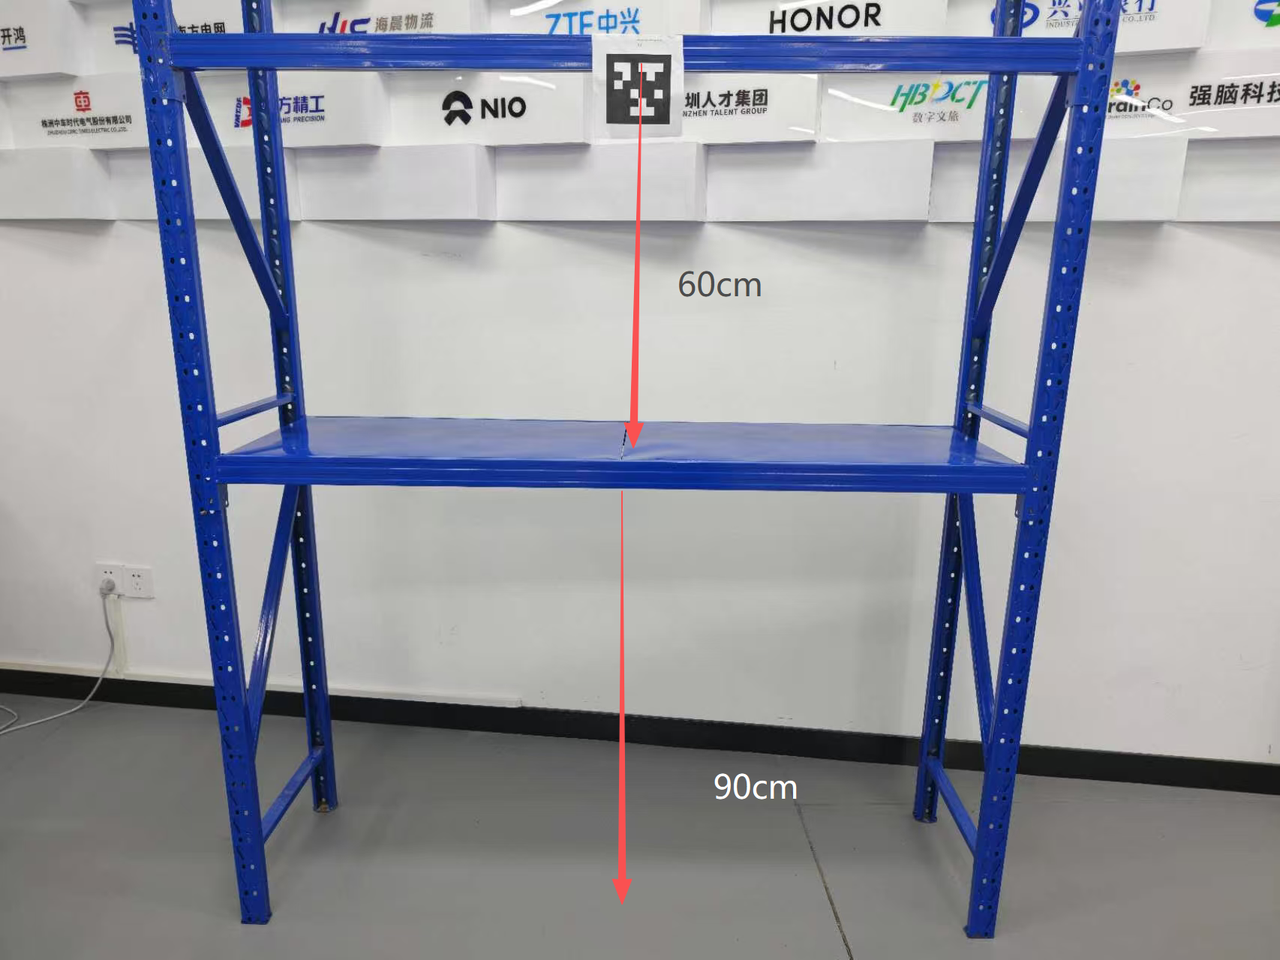 货架二维码黏贴
箱子二维码布置:
二维码黏贴在箱子最上方,并且需要留一点白边,只有二维码有可能会导致识别有问题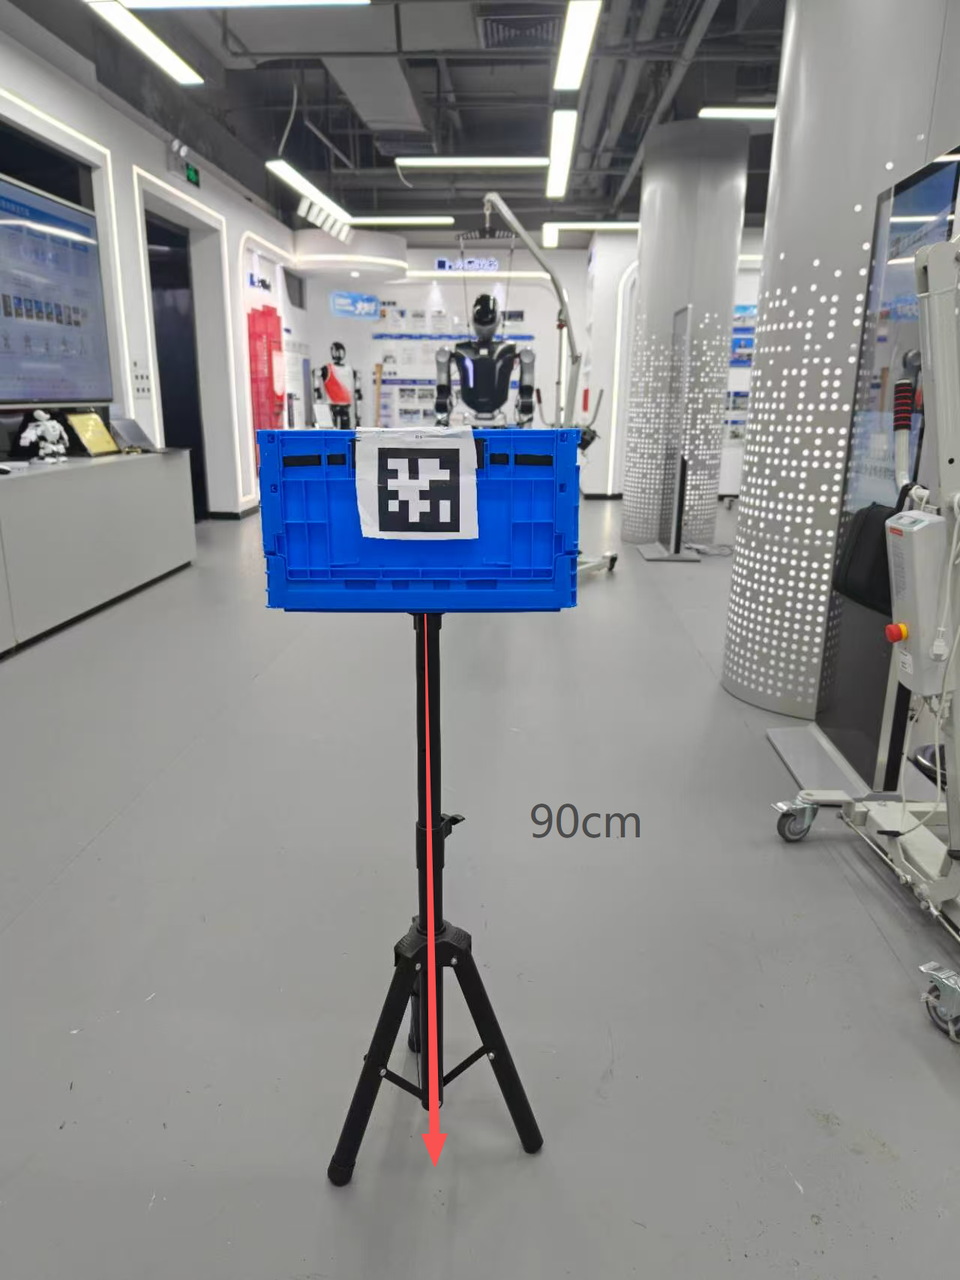 箱子二维码黏贴
轮臂版场景布置(和人形基本一致)
- 初始站位:轮臂底盘正对箱子上的二维码,初始距离不超过 2 米。
- 箱子位置:箱子放置在轮臂正前方,二维码朝向机器人。箱子放置高度建议使二维码中心距地面约 0.5m ~ 1.0m,具体根据轮臂手臂工作空间调整。
- 放置位置:放置二维码与抓取二维码大致在同一条直线上,轮臂抓取后执行原地转身即可面对放置二维码。
- 特别提醒:轮臂二维码坐标在
waist_yaw_link下识别,行走时自动转换到base_link。放置二维码的粘贴高度应低于或等于抓取二维码的高度,因为轮臂放置时 z 轴使用二维码中心高度减去 0.40m 的固定偏移。
二维码粘贴说明
二维码(AprilTag)粘贴在箱子正面中央位置。
二维码尺寸 100mm | 二维码下载网站:https://chev.me/arucogen/ 族群 36h11。
粘贴到箱子时需要记录二维码中心到箱子四条边的距离(单位:米),后续填写到 YAML 配置中:
left:二维码中心到箱子左边缘的距离right:二维码中心到箱子右边缘的距离top:二维码中心到箱子上边缘的距离bottom:二维码中心到箱子下边缘的距离
二维码坐标说明:
箱体中心 x = 二维码 x + 箱子长度 / 2(因为二维码贴在正面)
箱体中心 y = 二维码 y + (left - right) / 2
箱体中心 z = 二维码 z + (top - bottom) / 2
修改 tag 尺寸:在上位机工作空间
kuavo_ros_application\src\ros_vision\detection_apriltag\apriltag_ros\config\tags.yaml中,将各 tag 的size修改为与你打印的二维码尺寸一致 (0.1m):standalone_tags:
[
{id: 0, size: 0.1, name: 'tag_0'},
{id: 1, size: 0.1, name: 'tag_1'},
{id: 2, size: 0.1, name: 'tag_2'},
{id: 3, size: 0.1, name: 'tag_3'},
{id: 4, size: 0.1, name: 'tag_4'},
{id: 5, size: 0.1, name: 'tag_5'},
{id: 6, size: 0.1, name: 'tag_6'},
{id: 7, size: 0.1, name: 'tag_7'},
{id: 8, size: 0.1, name: 'tag_8'},
{id: 9, size: 0.1, name: 'tag_9'}
]
箱子与货架要求
- 箱子:推荐使用尺寸约为 400 × 300 × 230mm 的塑料折叠箱。
- 箱子不宜过重,建议不超过 2kg。
- 箱子表面平整,便于二维码粘贴和识别。
- 货架(放置点):推荐使用多层货架,放置层高度约 0.7m ~ 1.0m。
- 货架上粘贴放置位置的二维码。 物料表如下:
场景布置注意事项
- 机器人与箱子之间没有障碍物,确保手臂运动空间足够。
- 地面平整,二维码识别时避免强光直射或反光干扰。
- 机器人的安全工作空间(base_link 坐标系):
- x 方向:0.20m ~ 0.70m(机器人胸前范围)
- y 方向:-0.25m ~ 0.25m(左右范围)
- z 方向:0.10m ~ 0.60m(高度范围) 箱子抓取中心必须落在此范围内,否则程序会报错中止。
(四) box_pick_place.py 人形版使用教程
人形版 box_pick_place.py 适用于人形机器人,使用 base_link 坐标系下二维码和 IK 求解,通过 /cmd_vel 闭环行走接近目标。
配置文件 box_pick_place.yaml(如果默认的参数不适合当前机器,则再进行调整)
配置文件所有距离单位为米(m),速度单位为米/秒(m/s)。
# 双臂夹箱搬运任务配置
# 单位:
# - 距离:米 m
# - 速度:米/秒 m/s

qr:
  # 抓取区二维码 ID
  pick_qr_id: 1

  # 放置区二维码 ID
  place_qr_id: 2

box:
  # 箱子长度:前后方向尺寸。二维码贴在正面时,抓取中心 x 会自动加 length_x / 2。
  length_x: 0.29

  # 抓取中心 x 方向微调:正数让双手更往前伸,负数让双手更靠近机器人。
  grasp_offset_x: 0.10

  # 抓取中心 z 方向微调:正数让双手抓得更高,负数让双手抓得更低。
  grasp_height_offset_z: 0.02

  # 抓取夹紧量:数值越大,clamp/lift 阶段双手夹得越紧。
  # 双手间距 = 箱子宽度 - 2 * grasp_clamp_inset_y。
  grasp_clamp_inset_y: 0.02

  # 箱子宽度:左右方向尺寸。用于计算左右手夹取位置。
  width_y: 0.39

  # 箱子高度:上下方向尺寸。用于校验二维码上下边距。
  height_z: 0.22

  # 正面二维码位置:二维码中心到箱子正面四条边的距离。
  # 如果二维码贴在正面中心:left=right=箱子宽度/2,top=bottom=箱子高度/2。
  front_qr_margins:
    # 二维码中心到箱子左边缘的距离
    left: 0.18

    # 二维码中心到箱子右边缘的距离
    right: 0.21

    # 二维码中心到箱子上边缘的距离
    top: 0.06

    # 二维码中心到箱子下边缘的距离
    bottom: 0.16

walk:
  # 接近二维码时 /cmd_vel 闭环行走的最大前进速度
  linear_speed: 0.15

  # 抓取阶段:机器人接近抓取二维码后,与二维码保持的前向距离
  pick_approach_distance: 0.30

  # 放置阶段:机器人接近放置二维码后,与二维码保持的前向距离
  place_approach_distance: 0.38

grasp:
  # 是否在抓取流程中使用掌心关节偏置
  use_palm_joint_bias: false
4.1 二维码配置
qr:
  pick_qr_id: 1
  place_qr_id: 2
| 参数 | 说明 |
|---|---|
pick_qr_id | 箱子正面粘贴的二维码 ID,按实际使用的 AprilTag ID 填写 |
place_qr_id | 放置位置粘贴的二维码 ID,按实际使用的 AprilTag ID 填写 |
注意:两个 ID 不能相同,且必须是实际使用的二维码 ID。
4.2 箱体尺寸与抓取位置
box:
  length_x: 0.29
  grasp_offset_x: 0.10
  grasp_height_offset_z: 0.02
  grasp_clamp_inset_y: 0.02
  width_y: 0.39
  height_z: 0.22
  front_qr_margins:
    left: 0.18
    right: 0.21
    top: 0.06
    bottom: 0.16
| 参数 | 说明 | 调参建议 |
|---|---|---|
length_x | 箱子前后方向长度(m) | 二维码贴在正面,抓取中心 x 会自动加 length_x/2 |
width_y | 箱子左右方向宽度(m) | 决定左右手夹取时的间距 |
height_z | 箱子上下方向高度(m) | 用于校验二维码上下边距是否合理 |
grasp_offset_x | 抓取中心 x 方向微调(m) | 正数让双手更往前伸,负数让双手更靠近身体。手伸不到时优先调大 |
grasp_height_offset_z | 抓取中心 z 方向微调(m) | 正数抓得更高,负数抓得更低。抓太高减小,抓太低增大 |
grasp_clamp_inset_y | 夹紧量(m) | 越大夹得越紧。转身或搬运掉箱时调大。过大可能挤压箱子或 IK 失败 |
front_qr_margins.left | 二维码中心到箱子左边缘距离(m) | 按实物测量填写,贴正中则填 width_y/2 |
front_qr_margins.right | 二维码中心到箱子右边缘距离(m) | 按实物测量填写,贴正中则填 width_y/2 |
front_qr_margins.top | 二维码中心到箱子上边缘距离(m) | 按实物测量填写,贴正中则填 height_z/2 |
front_qr_margins.bottom | 二维码中心到箱子下边缘距离(m) | 按实物测量填写,贴正中则填 height_z/2 |
4.3 行走接近配置
walk:
  linear_speed: 0.15
  pick_approach_distance: 0.30
  place_approach_distance: 0.38
| 参数 | 说明 | 调参建议 |
|---|---|---|
linear_speed | 闭环接近时最大前进速度 | 地面滑时降低,正常地面保持 0.15 |
pick_approach_distance | 抓取阶段:机器人与二维码保持的前向距离(m) | 停太远减小,停太近增大 |
place_approach_distance | 放置阶段:机器人与二维码保持的前向距离(m) | 停太远减小,停太近增大 |
4.4 掌心关节偏置
grasp:
  use_palm_joint_bias: false
| 参数 | 说明 |
|---|---|
use_palm_joint_bias | 是否在 open 后对第 6 和第 13 个手臂关节施加掌心偏置,使手掌向内扣 |
⚠️ 末端执行器选择:
- 夹板:设置为
false,夹板本身有夹持力,不需要掌心偏置。
运行步骤
下位机
打开终端,启动机器人站立:
cd ~/kuavo-ros-opensource
sudo su
source devel/setup.bash
roslaunch humanoid_controllers load_kuavo_real.launch
上位机
打开终端,启动头部传感器,此时可以在终端开头查看 tags.yaml 打印出来的二维码 size 是否正确,
并且在下位机开启终端使用rostopic echo /robot_tag_info来查看二维码识别的x,y,z轴是否准确,如果不准则进行限位标定再进行搬运任务,否则会对效果产生影响:
cd ~/kuavo_ros_application
source devel/setup.bash
roslaunch dynamic_biped kuavo5_sensor_robot_enable.launch
下位机程序
机器人站稳后,另启终端运行搬箱子程序:
cd ~/kuavo-ros-opensource
sudo su
source devel/setup.bash
cd src/demo/box_pick/
python3 box_pick_place.py
(五) box_pick_place_wheel.py 轮臂版使用教程
轮臂版 box_pick_place_wheel.py 适配轮臂机器人。在 62 版本的轮臂机器人上使用。
配置文件 wheel.yaml(如果默认的参数不适合当前机器,则再进行调整)
配置文件所有距离单位为米(m),速度单位为米/秒(m/s)。
# 轮臂夹箱搬运任务配置
# 单位:
# - 距离:米 m
# - 速度:米/秒 m/s

qr:
  # 抓取区二维码 ID
  pick_qr_id: 1

  # 放置区二维码 ID
  place_qr_id: 2

box:
  # 箱子长度:前后方向尺寸。二维码贴在正面时,抓取中心 x 会自动加 length_x / 2。
  length_x: 0.29

  # 抓取中心 x 方向微调:正数让双手更往前伸,负数让双手更靠近机器人。
  grasp_offset_x: 0.05

  # 抓取中心 z 方向微调:正数让双手抓得更高,负数让双手抓得更低。
  grasp_height_offset_z: 0.02

  # 抓取夹紧量:数值越大,clamp/lift 阶段双手夹得越紧。
  # 双手间距 = 箱子宽度 - 2 * grasp_clamp_inset_y。
  grasp_clamp_inset_y: 0

  # 箱子宽度:左右方向尺寸。用于计算左右手夹取位置。
  width_y: 0.39

  # 箱子高度:上下方向尺寸。用于校验二维码上下边距。
  height_z: 0.22

  # 正面二维码位置:二维码中心到箱子正面四条边的距离。
  # 如果二维码贴在正面中心:left=right=箱子宽度/2,top=bottom=箱子高度/2。
  front_qr_margins:
    # 二维码中心到箱子左边缘的距离
    left: 0.19

    # 二维码中心到箱子右边缘的距离
    right: 0.20

    # 二维码中心到箱子上边缘的距离
    top: 0.065

    # 二维码中心到箱子下边缘的距离
    bottom: 0.145

walk:
  # 接近二维码时 /cmd_vel 闭环行走的最大前进速度
  linear_speed: 0.15

  # 抓取阶段:机器人接近抓取二维码后,与二维码保持的前向距离
  pick_approach_distance: 0.35

  # 放置阶段:机器人接近放置二维码后,与二维码保持的前向距离
  place_approach_distance: 0.40

grasp:
  # 是否在抓取流程中使用掌心关节偏置;偏置角度固定在代码中,不在 YAML 配置。
  use_palm_joint_bias: false

wheel:
  ik:
    # IK target frame:
    # 0 keep current frame
    # 1 world frame (based on odom)
    # 2 local frame
    # 3 VRFrame
    # 4 manipulation world frame
    # 5 joint space
    frame: 0
5.1 二维码配置
与人形版相同,按实际二维码 ID 填写。
5.2 箱体尺寸与抓取位置
与人形版配置项相同,参数含义和调参方法一致。轮臂版默认值不同:
| 参数 | 轮臂默认值 | 人形默认值 |
|---|---|---|
grasp_offset_x | 0.05 | 0.10 |
grasp_height_offset_z | 0.02 | 0.02 |
grasp_clamp_inset_y | 0 | 0.02 |
use_palm_joint_bias | false | false |
5.3 行走接近配置
| 参数 | 轮臂默认值 | 说明 |
|---|---|---|
linear_speed | 0.15 | 前进和左右平移的最大速度 |
pick_approach_distance | 0.35 | 抓取阶段接近距离(m) |
place_approach_distance | 0.40 | 放置阶段接近距离(m),轮臂建议比抓取稍大 |
⚠️ 轮臂的 walk_to 需要先通过 TF 将二维码坐标从 waist_yaw_link 转换到 base_link,因此必须确保 TF 树中 odom → base_link → waist_yaw_link 的变换关系正常发布。
5.4 掌心关节偏置
grasp:
  use_palm_joint_bias: false
夹板关闭掌心关节偏置。
5.5 轮臂 IK 配置
wheel:
  ik:
    frame: 0
⚠️ 不需要修改 frame 参数,保持默认值 0 即可。
运行步骤
下位机(轮臂)
打开终端,启动轮臂控制器:
cd ~/kuavo-ros-opensource
sudo su
source devel/setup.bash
roslaunch humanoid_controllers load_kuavo_real_wheel.launch
再开一个终端,启动:
cd ~/kuavo-ros-opensource
sudo su
source devel/setup.bash
rosrun ar_control ar_control_node.py
上位机
启动头部传感器:
需要注意上位机需要修改传感器 launch 文件,如下:
    <node pkg="ar_control" type="ar_control_node.py" name="ar_control_node"
          args="--target_frame base_link --source_frame head_camera_color_optical_frame"
          output="screen"
          if="false"
          />
cd ~/kuavo_ros_application
source devel/setup.bash
roslaunch dynamic_biped apriltag.launch
上述程序启动后,同样并且在下位机开启终端使用rostopic echo /robot_tag_info来查看二维码识别的x,y,z轴是否准确,如果不准则进行限位标定再进行搬运任务,否则会对效果产生影响:
下位机另启终端运行搬箱子程序:
cd ~/kuavo-ros-opensource
sudo su
source devel/setup.bash
cd src/demo/box_pick/
python3 box_pick_place_wheel.py
(六) 常用调参方法
⚠️⚠️⚠️ (如果默认的参数不适合当前机器,则再根据情况进行调整)
6.1 手伸不到箱子
优先调整:
box:
  grasp_offset_x: 0.15   # 增大此值
增大 grasp_offset_x 会让左右手目标整体向 x 正方向(远离身体)偏移。
如果增大 grasp_offset_x 后报 safe_space 超限 错误(x 超过 0.70m),说明箱子放得太远,需要把箱子移近。
6.2 双手抓得太高或太低
调整:
box:
  grasp_height_offset_z: 0   # 抓太高→减小;抓太低→增大
- 双手抓得比箱子实际位置高 → 减小
grasp_height_offset_z(如从 -0.05 改为 -0.10)。 - 双手抓得比箱子实际位置低 → 增大
grasp_height_offset_z(如从 -0.05 改为 0.00)。
6.3 双手夹得太松或太紧
调整:
box:
  grasp_clamp_inset_y: 0.01
- 箱子在 lift(抬起)或转身过程中掉落 → 增大 此值。
- 箱子被夹得变形或 IK 求解失败 → 减小 此值。
计算公式:左右手间距 =
width_y- 2 ×grasp_clamp_inset_y。例如width_y=0.39且grasp_clamp_inset_y=0.01时,双手间距 = 0.39 - 0.02 = 0.37m。
6.4 接近二维码后距离不合适
调整:
walk:
  pick_approach_distance: 0.35
  place_approach_distance: 0.35
- 机器人停得太远(手够不到) → 减小 对应值。
- 机器人停得太近(手臂无法伸展) → 增大 对应值。
6.5 二维码识别不到或识别不准
- 确认机器人初始位置距离二维码不超过 2 米。
- 确认二维码清晰无遮挡,光照充足。
- 确认上位机
tags.yaml中的二维码 size 与实际标签尺寸一致。
(七) TF 树报错解决
如果出现以下报错:
[WARN] [1780909261.547880]: 无法转换 AprilTag ID (1,) 的位姿: Could not find a connection between
'base_link' and 'camera_color_optical_frame' because they are not part of the same tree.
Tf has two or more unconnected trees.
则进入人形/轮臂的上位机对应的启动传感器的 launch 文件中,将其中的 camera 修改为 head_camera_depth:
轮臂:
<node pkg="tf2_ros" type="static_transform_publisher" name="camera_to_real_frame"
      args="0 0 0 0 0 0 camera head_camera_link" />
修改为:
<node pkg="tf2_ros" type="static_transform_publisher" name="camera_to_real_frame"
      args="0 0 0 0 0 0 head_camera_depth head_camera_link" />
人形:
<node pkg="tf2_ros" type="static_transform_publisher" name="camera_to_real_frame"
      args="0.02292 0 0 0 0 0 camera_base camera_link" />
修改为:
<node pkg="tf2_ros" type="static_transform_publisher" name="camera_to_real_frame"
      args="0.02292 0 0 0 0 0 head_camera_depth camera_link" />