Pico 全身遥操作
快速开始
机器人端机器人
机器人与Pico分别启动
- 先启动机器人:
- 可以选择关闭命令截断、关节保护等功能,这样做大幅度动作的时候不会触发保护而摔倒.
- 必须要打开
with_mm_ik选项来启用运动学MPC功能,否则无法控制手臂.
# 在此之前确保已经编译完成
sudo su
cd kuavo-ros-opensource
source devel/setup.bash

# 需要加with_mm_ik选项
roslaunch humanoid_controllers load_kuavo_real.launch with_mm_ik:=true

# 也可以选择关闭命令截断、关节保护等功能,这样做大幅度动作的时候不会触发保护而摔倒.
roslaunch humanoid_controllers load_kuavo_real.launch with_mm_ik:=true cmd_truncation_enable:=false joint_protect_enable:=false
- 然后启动 Pico 服务节点:
sudo su
cd kuavo-ros-opensource
source devel/setup.bash
roslaunch noitom_hi5_hand_udp_python launch_pico_teleop.launch
- 如需启用迁移后的 PICO 主动手头控:
roslaunch noitom_hi5_hand_udp_python launch_pico_teleop.launch head_control_mode:=auto_track_active
一键 launch 启动(仿真/实物 + PICO + 头控)
- 默认参数启动(头部控制模式为"vr_follow" )
sudo su
cd kuavo-ros-opensource
source devel/setup.bash

# 仿真
roslaunch humanoid_controllers load_kuavo_with_pico_vr.launch sim_mode:=true

# 实物
roslaunch humanoid_controllers load_kuavo_with_pico_vr.launch sim_mode:=false with_mm_ik:=true
- 主动手头控(头部控制模式为"auto_track_active" )
sudo su
cd kuavo-ros-opensource
source devel/setup.bash

# 仿真
roslaunch humanoid_controllers load_kuavo_with_pico_vr.launch sim_mode:=true head_control_mode:=auto_track_active

# 实物
roslaunch humanoid_controllers load_kuavo_with_pico_vr.launch sim_mode:=false with_mm_ik:=true head_control_mode:=auto_track_active
说明:
- 该节点会发布
/robot_head_motion_data,并自动设置/pico/use_external_head_control=true,避免与旧链路重复发布。 - 支持模式:
fixed、auto_track_active、fixed_main_hand、vr_follow。 - 可通过话题
/pico/head_control_mode(std_msgs/String)在运行时切换模式。 - 头控服务接口:
/pico/set_head_control_mode(kuavo_msgs/SetHeadControlMode)。
头部控制服务接口:
- 服务名:
/pico/set_head_control_mode - 服务类型:
kuavo_msgs/SetHeadControlMode - 请求字段:
mode:fixed/auto_track_active/fixed_main_hand/vr_followfixed_hand:仅fixed_main_hand时必填,left或right
- 响应字段:
success:是否成功message:错误或成功信息current_mode:当前生效模式
示例:
# 固定模式
rosservice call /pico/set_head_control_mode "{mode: 'fixed', fixed_hand: ''}"

# 自动跟踪主动手
rosservice call /pico/set_head_control_mode "{mode: 'auto_track_active', fixed_hand: ''}"

# 固定主手(左手)
rosservice call /pico/set_head_control_mode "{mode: 'fixed_main_hand', fixed_hand: 'left'}"

# VR随动
rosservice call /pico/set_head_control_mode "{mode: 'vr_follow', fixed_hand: ''}"
灵巧手迁移说明(PICO):
- 已对齐“抓握 + 锁定/解锁”的控制链路,按键逻辑保持不变(
Y锁定/解锁)。 - 新增抓握配置项在
config/pico_vr_config.yaml的dex_hand下:command_min/command_max:抓握输出范围smoothing_alpha:抓握平滑系数grip_deadzone:抓握死区stable_unlock.enabled/stable_unlock.reengage_threshold:解锁回切防突变阈值
标准 launch 启动(推荐):
roslaunch noitom_hi5_hand_udp_python launch_pico_teleop.launch
也可以使用一键 launch(仿真/实物 + PICO + 头控):
# 仿真
roslaunch humanoid_controllers load_kuavo_with_pico_vr.launch sim_mode:=true

# 实物
roslaunch humanoid_controllers load_kuavo_with_pico_vr.launch sim_mode:=false with_mm_ik:=true
GMR 模式下灵巧手控制
当使用 load_kuavo_real.launch with_pico_gmr:=true 启动 GMR 链路时,灵巧手控制由
独立的 pico_dexhand_control 节点自动提供(默认启用),无需额外启动 pico_whole_body_teleop。
背景说明:
pico_whole_body_teleop和pico_comm_minimal都会绑定 UDP 12345 端口, 不能同时运行。pico_dexhand_control节点不占用任何端口,仅订阅/pico/joy话题。
# GMR + 灵巧手(默认已启用灵巧手)
roslaunch humanoid_controllers load_kuavo_real.launch with_pico_gmr:=true with_mm_ik:=true

# 如需关闭 GMR 模式下的灵巧手控制
roslaunch humanoid_controllers load_kuavo_real.launch with_pico_gmr:=true with_mm_ik:=true pico_enable_dexhand_control:=false
GMR 模式灵巧手支持的按键: | 按键 | 功能 | |------|------| | 左/右 Grip(连续值) | 灵巧手抓握控制 | | Y | 锁定/解锁手指输出 | | X 长按(LT/RT 空闲时) | 左拇指张开切换 | | A 长按(LT/RT 空闲时) | 右拇指张开切换 |
如需启用迁移后的 PICO 主动手头控(独立节点):
GMR 模式下自动启动:使用
load_kuavo_real.launch with_pico_gmr:=true时,头控节点默认自动启动,无需手动运行。pico_comm_minimal会发布/robot_body_matrices,头控节点订阅该话题实现头部跟踪。
# GMR + 灵巧手 + 头控(默认全部启用)
roslaunch humanoid_controllers load_kuavo_real.launch with_pico_gmr:=true

# 切换头控模式(默认 auto_track_active)
roslaunch humanoid_controllers load_kuavo_real.launch with_pico_gmr:=true pico_head_control_mode:=vr_follow

# 关闭 GMR 模式下的头控
roslaunch humanoid_controllers load_kuavo_real.launch with_pico_gmr:=true pico_enable_head_control:=false
如需单独运行头控节点(调试用):
sudo su
cd kuavo-ros-opensource
source devel/setup.bash
cd src/manipulation_nodes/pico-body-tracking-server
python3 scripts/pico_head_control_node.py _mode:=auto_track_active
说明:
- 该节点会发布
/robot_head_motion_data,并自动设置/pico/use_external_head_control=true,避免与旧链路重复发布。 - 支持模式:
fixed、auto_track_active、fixed_main_hand、vr_follow。 - 可通过话题
/pico/head_control_mode(std_msgs/String)在运行时切换模式。 - 头控服务接口:
/pico/set_head_control_mode(kuavo_msgs/SetHeadControlMode)。
头部控制服务接口:
- 服务名:
/pico/set_head_control_mode - 服务类型:
kuavo_msgs/SetHeadControlMode - 请求字段:
mode:fixed/auto_track_active/fixed_main_hand/vr_followfixed_hand:仅fixed_main_hand时必填,left或right
- 响应字段:
success:是否成功message:错误或成功信息current_mode:当前生效模式
示例:
# 固定模式
rosservice call /pico/set_head_control_mode "{mode: 'fixed', fixed_hand: ''}"

# 自动跟踪主动手
rosservice call /pico/set_head_control_mode "{mode: 'auto_track_active', fixed_hand: ''}"

# 固定主手(左手)
rosservice call /pico/set_head_control_mode "{mode: 'fixed_main_hand', fixed_hand: 'left'}"

# VR随动
rosservice call /pico/set_head_control_mode "{mode: 'vr_follow', fixed_hand: ''}"
灵巧手迁移说明(PICO):
- 已对齐“抓握 + 锁定/解锁”的控制链路,按键逻辑保持不变(
Y锁定/解锁)。 - 新增抓握配置项在
config/pico_vr_config.yaml的dex_hand下:command_min/command_max:抓握输出范围smoothing_alpha:抓握平滑系数grip_deadzone:抓握死区stable_unlock.enabled/stable_unlock.reengage_threshold:解锁回切防突变阈值
Pico App 端启动
打开2个体感追踪器,会闪蓝光,佩戴到左右脚踝处,注意裤子不要遮挡传感器,必要时可以卷起裤脚。
进入 Pico,点击任意左右手柄HOME按键,可以看到下方的菜单栏,在左下角点击打开资源库,找到并打开LejuVRTeleopRobot应用,找不到的话可以看看未知来源的分类。
进入 App,进行校准:
- 选择全身追踪-->立即校准
- 或者右上角的立即校准
校准成功,可以在视野前方出现一个由绿色方块组成的人形,可以随意运动看看人形的动作是否一致,如果不一致建议重新校准。
遥操作
在 App 左手方向,机器人服务器下拉列表找到对应的机器人,选择连接,点击遥操作即可开始遥操。
初始时,遥操处于上锁状态,可以通过同时按下左手柄的上下扳机解锁。
目前初始化的遥操模式为仅下半身遥操,可以通过RT+B切换到全身遥操模式或RT+B切换到上半身遥操模式。
更多按键切换功能请参阅后续章节。
full-body-tracking-pose 说明
人体参考图:
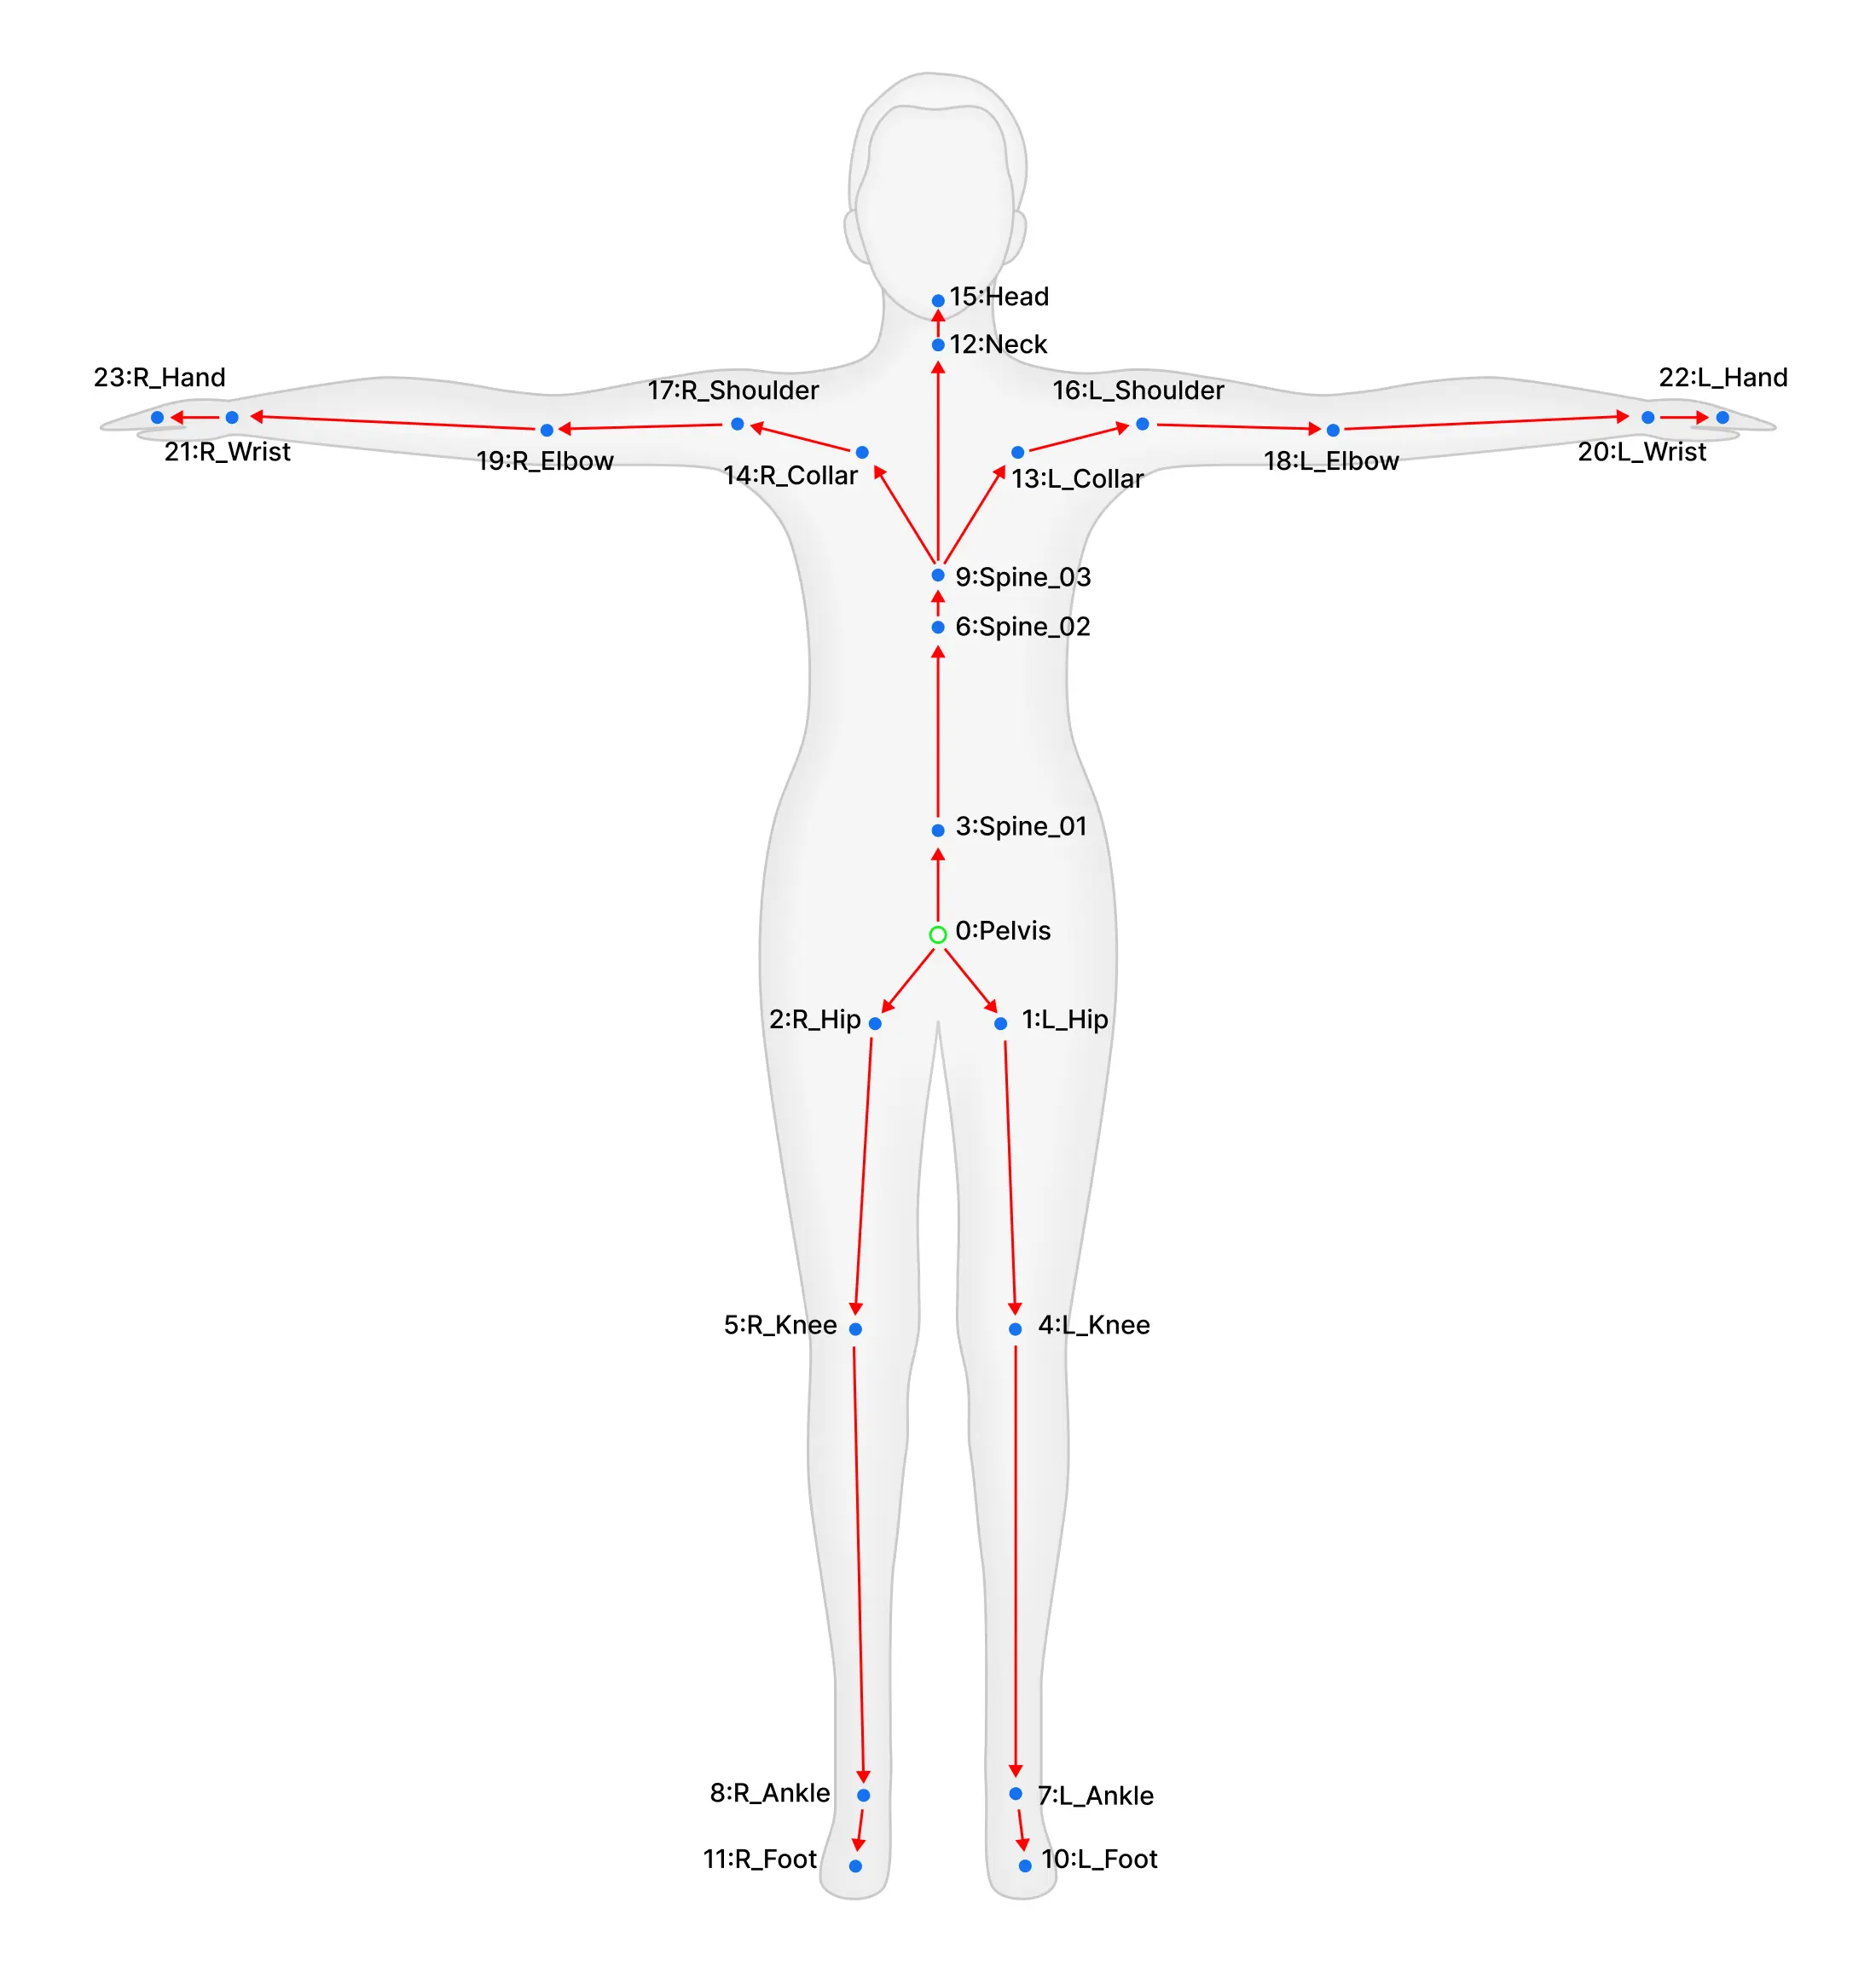
full-body-tracking-pose 的骨骼节点说明:
body_tracker_role = [
    "Pelvis",
    "LEFT_HIP",
    "RIGHT_HIP",
    "SPINE1",
    "LEFT_KNEE",
    "RIGHT_KNEE",
    "SPINE2",
    "LEFT_ANKLE",
    "RIGHT_ANKLE",
    "SPINE3",
    "LEFT_FOOT",
    "RIGHT_FOOT",
    "NECK",
    "LEFT_COLLAR",
    "RIGHT_COLLAR",
    "HEAD",
    "LEFT_SHOULDER",
    "RIGHT_SHOULDER",
    "LEFT_ELBOW",
    "RIGHT_ELBOW",
    "LEFT_WRIST",
    "RIGHT_WRIST",
    "LEFT_HAND",
    "RIGHT_HAND",
]
手柄参考图:
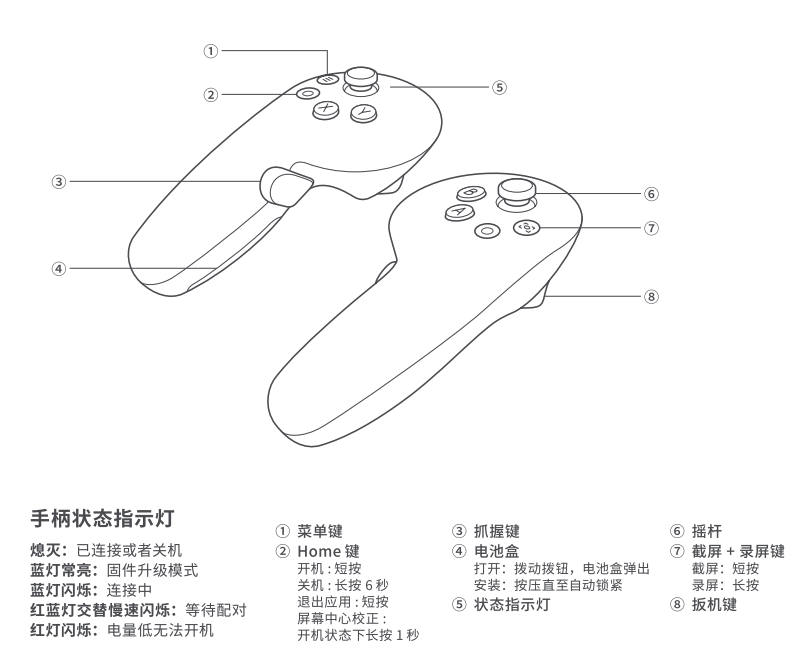
手柄操作说明
按键定义对照表
| 缩写 | 英文全称 | 中文名称 | 按键类型 |
|---|---|---|---|
| LT | Left Trigger | 左扳机 | 扳机键 |
| RT | Right Trigger | 右扳机 | 扳机键 |
| LG | Left Gripper | 左抓握键 | 按键 |
| RG | Right Gripper | 右抓握键 | 按键 |
| X | X Button | X按钮 | 功能键 |
| Y | Y Button | Y按钮 | 功能键 |
| A | A Button | A按钮 | 功能键 |
| B | B Button | B按钮 | 功能键 |
模式切换功能
以下按键组合用于在不同的遥操模式之间切换:
| 按键组合 | 功能描述 | 操作说明 | 备注 |
|---|---|---|---|
| RT+X | 全身遥操模式 | 按右扳机 + 点按X键 | 切换到全身遥操作模式 |
| RT+B | 上半身遥操模式 | 按右扳机 + 点按B键 | 切换到上半身遥操作模式 |
| RT+A | 下半身遥操模式 | 按右扳机 + 点按A键 | 切换到下半身遥操作模式 |
| RT+Y | 躯干模式切换 | 按右扳机 + 点按Y键 | 切换躯干控制模式 |
遥操模式说明
- WholeBody全身遥操模式: 同时控制机器人的上半身和下半身动作
- UpperBody上半身遥操模式: 仅控制机器人的上半身动作,下半身保持稳定
- LowerBody下半身遥操模式: 仅控制机器人的下半身动作,上半身保持默认姿态
- 躯干模式: 启用或禁用躯干控制功能, 仅在上半身遥操模式下有效,机器人会自动根据手末端的位置调整躯干高低, 控制躯干时无法使用左右摇杆控制行走+旋转
模式一:基础控制模式
摇杆控制
注意:控制躯干时无法使用左右摇杆控制行走+旋转
- 左摇杆:前进后退 + 左右横移
- 前后速度:-0.4 ~ 0.4 m/s
- 横移速度:-0.2 ~ 0.2 m/s
- 右摇杆:仅控制旋转
- 旋转范围:-0.4 ~ 0.4 rad/s
- 前后推动:无响应
按键功能表
| 按键组合 | 功能描述 | 操作说明 | 备注 |
|---|---|---|---|
| LT+LG | 解锁手臂规划 | 按住左扳机 +按住左抓握 | 可替换为 LT+RT |
| RT+RG | 锁定手臂规划 | 按右扳机 + 按住右抓握 | 可替换为 LG+RG |
| LG/RG | 末端抓握控制 | 单独按下对应抓握键 | 左/右手独立控制 |
| B | 开始踏步 | 单独按下B键 | 进入踏步模式 |
| A | 启动/站立 | 单独按下A键 | 首次按下调用/humanoid_controller/real_initial_start,后续按下切换到stance |
| Y | 抓握状态锁定 | 点按Y键切换 | 锁定/解锁抓握状态 |
| X+Y | 紧急停止机器人 | 同时点按X和Y键 | 连续发布/stop_robot |
| X | 录制控制 | 点按X键 | 开始/停止录制(此功能暂不支持) |
| LT+A | 末端力控制 | 按左扳机 + 点按A键 | 施加/释放末端力 |
| LT+Y | 手臂复位/外部控制模式 | 按左扳机 + 点按Y键 | 恢复到默认位置/手臂切换到外部控制模式 |
| LT+X | 开始/停止增量控制模式 | 按左扳机 + 点按X键 | 只有在界面上切换到增量控制模式时才生效 |
| X_LONG | 左拇指张开切换 | 长按X键 | 切换左拇指张开/恢复 |
| A_LONG | 右拇指张开切换 | 长按A键 | 切换右拇指张开/恢复 |
| LT+RT+A_LONG | 机器人解锁 | 按住左右上板机然后同时长按A键 | 解锁机器人控制 |
模式二:全身遥操作模式
摇杆控制
- 左摇杆:暂不响应(预留扩展)
- 右摇杆:暂不响应(预留扩展)
按键功能表
| 按键组合 | 功能描述 | 操作说明 | 备注 |
|---|---|---|---|
| LT+LG | 开始全身规划 | 按左扳机 + 按左抓握 | 可替换为 LT+RT |
| RT+RG | 停止全身规划 | 按右扳机 + 按右抓握 | 可替换为 LG+RG |
| LG/RG | 末端抓握控制 | 单独按下对应抓握键 | 左/右手独立控制 |
| LT+A | 末端力控制 | 按左扳机 + 点按A键 | 施加/释放末端力 |
| A | 启动/站立 | 单独按下A键 | 首次按下调用/humanoid_controller/real_initial_start,后续按下切换到stance |
| B | 回归站立姿势 | 单独按下B键 | 会先踏步调整,然后回到OCS2站立姿态 |
| Y | 抓握状态锁定 | 点按Y键切换 | 锁定/解锁抓握状态 |
| X+Y | 紧急停止机器人 | 同时点按X和Y键 | 连续发布/stop_robot |
| X | 录制控制 | 点按X键 | 开始/停止录制(此功能暂不支持) |
| LT+Y | 手臂复位/外部控制模式 | 按左扳机 + 点按Y键 | 恢复到默认位置/手臂切换到外部控制模式 |
| LT+X | 开始/停止增量控制模式 | 按左扳机 + 点按X键 | 只有在界面上切换到增量控制模式时才生效 |
| X_LONG | 左拇指张开切换 | 长按X键 | 切换左拇指张开/恢复 |
| A_LONG | 右拇指张开切换 | 长按A键 | 切换右拇指张开/恢复 |
| LT+RT+A_LONG | 机器人解锁 | 按住左右上板机然后同时长按A键 | 解锁机器人控制 |
机器人延迟诊断功能
注意: 进行延迟诊断功能时会自动上锁遥操,结束后需要您手动通过组合键重新解锁,才能继续遥操!
注意: 进行延迟诊断功能时会自动上锁遥操,结束后需要您手动通过组合键重新解锁,才能继续遥操!
注意: 进行延迟诊断功能时会自动上锁遥操,结束后需要您手动通过组合键重新解锁,才能继续遥操!
本功能用于诊断机器人执行延迟情况(非网络延迟),一定程度上可反应当前遥操的效果情况,您可以在 VR App 中点击按钮开启对应的功能。
在延迟诊断过程中,无法使用遥操功能,结束后需要您手动通过手臂组合键重新解锁,才能遥操!
录制播放功能
录制功能
使用 robot_pico_recorder.py 脚本可以录制机器人控制数据,支持录制以下话题:
/ik/two_arm_hand_pose_cmd- 双臂手部位姿命令/mm/two_arm_hand_pose_cmd- 移动操作手部位姿命令/humanoid_mpc_foot_pose_world_target_trajectories- 人形机器人足部轨迹
录制其他话题
如果需要录制额外的话题,在 pico-body-tracking-server/config/extra_bag_topics.json 配置需要额外保存的话题
[
  "/sensors_data_raw"
]
录制命令
# 录制控制数据到指定bag文件
python3 robot_pico_recorder.py record <bag文件名>

# 示例:录制到 my_control_session.bag
python3 robot_pico_recorder.py record my_control_session.bag
播放功能
播放录制的控制数据,自动调用必要的控制服务:
/change_arm_ctrl_mode- 切换手臂控制模式/mobile_manipulator_mpc_control- 启用移动操作MPC控制/enable_mm_wbc_arm_trajectory_control- 启用手臂轨迹控制
播放命令
# 播放录制的bag文件
python3 robot_pico_recorder.py play <bag文件名>

# 示例:播放 my_control_session.bag
python3 robot_pico_recorder.py play my_control_session.bag
使用场景
- 动作录制: 录制复杂的机器人操作序列
- 动作回放: 重复执行录制的操作
- 教学演示: 录制标准操作流程用于教学
- 调试分析: 录制问题场景用于后续分析
注意事项
- 录制时确保网络连接稳定
- 播放前检查机器人状态和安全
- 录制的bag文件包含时间戳信息
- Ctrl+C中断录制/播放
三模式切换语义与当前策略
当前节点包含 3 条独立的模式切换通道,语义如下:
change_arm_ctrl_mode(/change_arm_ctrl_mode):手臂控制源/模式(如自动摆臂、外部控制)change_mobile_ctrl_mode(/mobile_manipulator_mpc_control):移动操作器/MPC 模式(如 ArmOnly/BaseOnly/BaseArm)change_mm_wbc_arm_ctrl_mode(/enable_mm_wbc_arm_trajectory_control):MM WBC 手臂轨迹控制开关
当前 pico.py 对 mobile 默认采用 service-call 策略,服务类型与人形控制器对齐为 kuavo_msgs/changeTorsoCtrlMode:
- 调用
/mobile_manipulator_mpc_control服务 - 同步发布
/pico/mobile_ctrl_mode_change
arm 与 mm_wbc 仍保持服务调用方式。
统一到 changeTorsoCtrlMode 的改造范围(评审结论)
为避免历史脚本类型不一致,建议统一到 kuavo_msgs/changeTorsoCtrlMode,并联动评审以下模块:
src/manipulation_nodes/pico-body-tracking-server/scripts/core/ros/pico.pysrc/manipulation_nodes/motion_capture_ik/scripts/quest3_node.pysrc/manipulation_nodes/motion_capture_ik/scripts/quest3_node_incremental.py- 与
/mobile_manipulator_mpc_control交互的调用脚本与回放脚本
回归检查清单
- 启动后确认日志包含:
Mode semantics: ...Mobile control mode strategy: service-call
- 执行外部控制切换,确认:
arm与mm_wbc模式切换日志正常- 不再出现
/mobile_manipulator_mpc_control ... md5sum mismatch
- 确认话题发布正常:
rostopic echo /pico/mobile_ctrl_mode_change
- 确认手臂末端遥操链路不受影响:
/ik/two_arm_hand_pose_cmd或/mm/two_arm_hand_pose_cmd持续更新
接口文档
详情见 docs/api_docs.md, 文档链接